工业机器人技术基础与应用——推荐教材《工业机器人》张建民
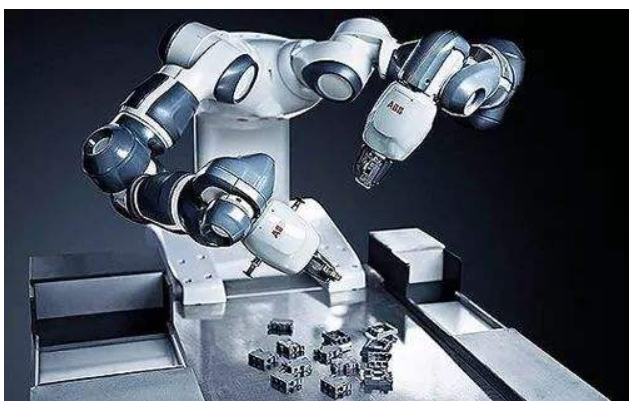
本文围绕张建民编著的《工业机器人》教材,介绍其内容价值与学习路径,并提醒读者通过正规渠道获取电子资源,助力电子信息技术开发领域的工程实践。
一、教材概况
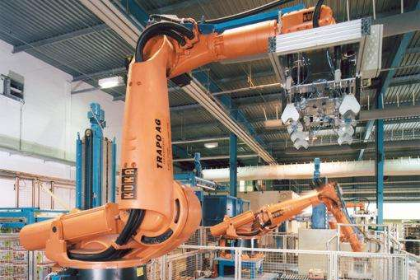
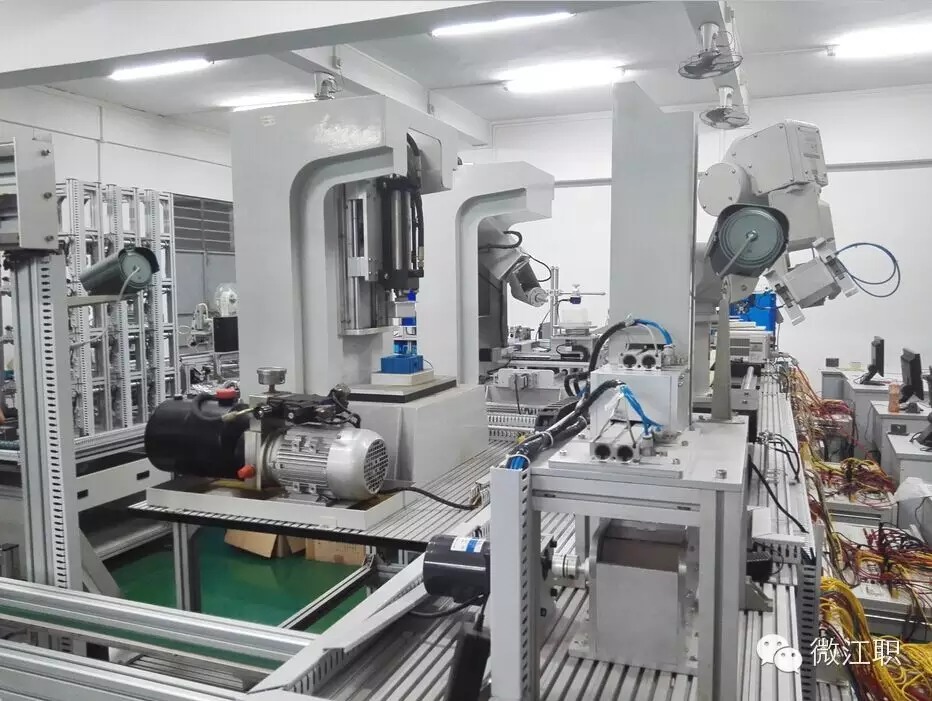
《工业机器人》由张建民等学者编写,是机械工程、自动化及电子信息技术等专业的经典教材之一。该书系统阐述了工业机器人的基本原理、机械结构、驱动控制、传感器技术、运动学与动力学、编程应用等核心内容,兼顾理论深度与工程实践,适合本科生、研究生及工程技术人员参考。
二、内容要点
1. 基础理论:机器人分类、坐标系、位姿描述、齐次变换、运动学正逆解等。
2. 机构分析:腕部、手臂、腰部结构及传动方式(谐波减速器、RV减速器等)。
3. 驱动与控制:伺服电机、步进电机、液压/气动驱动原理,PID控制、力控制与轨迹规划。
4. 传感与感知:编码器、力/力矩传感器、视觉传感、避障与环境建模。
5. 编程与应用:示教编程、离线编程,焊接、搬运、装配、喷涂等典型场景。
电子信息技术开发读者可重点研读控制器选型、通信接口(如EtherCAT、PROFINET、RS-485)及上位机软件开发相关内容。
三、学习建议
建议结合开源机器人仿真工具(如ROS、Gazebo)与实体设备实操;完成轨迹规划、速度控制、避障算法等课程设计;同步学习C/C++、Python、嵌入式开发与工业通信协议,将教材理论与电子信息技术开发项目相结合,提高综合能力。
四、版权提醒与合规获取
《工业机器人》(张建民)受著作权法保护,网络上所谓“PDF版免费下载”常涉及侵权行为,且来源不明文件常有病毒、缺页、排版混乱等风险。读者应优先通过图书馆借阅、出版社官方电子平台(如化学工业出版社“化工社电子图书馆”)、京东读书、微信读书、知网空间等正规渠道获取授权电子版本;亦可购买正版纸质书或联系出版社咨询电子教材授权事宜。尊重版权是保障教材质量与创作者权益的前提。
五、
张建民《工业机器人》内容翔实、体系完整,是入门工业机器人技术的优质读物。电子信息技术开发者应坚持以正版教材为学习依据,结合实践项目深挖控制与通信技术,在合规的学术与工程道路上持续精进。
如若转载,请注明出处:http://www.zybzhuang.com/product/111.html
更新时间:2026-11-21 10:04:52